UNTADUNTAD
FORISTEKFORISTEKPerkembangan teknologi kendaraan listrik, khususnya sepeda listrik, menuntut sistem pengendalian kecepatan yang stabil, responsif, dan akurat agar kenyamanan serta efisiensi penggunaan dapat meningkat. Motor Brushless Direct Current (BLDC) banyak digunakan sebagai penggerak sepeda listrik karena memiliki efisiensi tinggi, torsi awal besar, dan umur pakai yang panjang, namun pengendalian kecepatan secara konvensional masih memiliki keterbatasan dalam menjaga kestabilan terhadap perubahan sistem. Penelitian ini bertujuan untuk mengimplementasikan algoritma Fuzzy-PID dalam pengaturan kecepatan motor BLDC 500Watt 48 Volt berbasis mikrokontroler ARM STM32F412. Metode Fuzzy digunakan untuk menyesuaikan parameter Kp, Ki, dan Kd secara adaptif berdasarkan nilai error dan delta error sehingga mampu meningkatkan kinerja kontrol PID. Pengujian dilakukan pada beberapa variasi kecepatan referensi yaitu 221 RPM, 265 RPM, 307 RPM, 352 RPM, 398 RPM, dan 440 RPM tanpa variasi pembebanan. Hasil pengujian menunjukkan bahwa sistem kendali Fuzzy-PID mampu memberikan respon yang lebih stabil dibandingkan tanpa Fuzzy-PID, dengan nilai overshoot yang lebih kecil, waktu tunak yang lebih cepat, serta error steady-state yang rendah sehingga kecepatan motor dapat dipertahankan mendekati nilai setpoint yang diinginkan.
Sistem pengendalian kecepatan motor BLDC menggunakan metode Fuzzy-PID berhasil diimplementasikan dengan baik.Fuzzy-PID mampu memberikan respon kecepatan yang cepat dalam mencapai nilai referensi, dengan overshoot yang kecil dan masih dalam batas yang dapat diterima.Pada kondisi tunak, kecepatan motor dapat mengikuti kecepatan referensi dengan fluktuasi yang kecil, sehingga error steady-state yang dihasilkan relatif rendah.Berdasarkan hasil pengujian tachometer pada beberapa variasi kecepatan, perbandingan antara sensor speedometer menunjukkan nilai error yang relatif kecil.Hasil ini menunjukkan bahwa sensor speedometer memiliki tingkat akurasi yang baik dengan error di bawah 1%, sehingga layak digunakan sebagai alat ukur kecepatan motor BLDC.Hasil pengujian menggunakan pengendali Fuzzy-PID mampu membuat rpm aktual mengikuti rpm referensi dengan baik.Pada rentang 221–440 rpm, error yang dihasilkan sangat kecil, yaitu antara 0,03 hingga 0,01.Hal ini membuktikan bahwa Fuzzy-PID efektif dalam menjaga kestabilan dan meningkatkan akurasi pengendalian kecepatan motor BLDC.
Penelitian lanjutan dapat fokus pada pengujian pengendalian Fuzzy-PID dengan variasi beban mekanis seperti simulasi tanjakan atau permukaan jalan berbeda untuk memastikan kinerjanya dalam kondisi nyata. Selain itu, analisis parameter Fuzzy-PID yang lebih sistematis, seperti eksplorasi berbagai bentuk fungsi keanggotaan dan kombinasi aturan, dapat dilakukan untuk menemukan konfigurasi optimal yang meminimalkan overshoot dan meningkatkan kestabilan. Terakhir, integrasi teknologi seperti pembelajaran mesin atau algoritma adaptif dapat diteliti untuk meningkatkan respons sistem kendali terhadap perubahan dinamis lingkungan operasional.
- IMPLEMENTASI ALGORITMA FUZZY PID UNTUK PENGATURAN KECEPATAN MOTOR BLDC PADA PENGGERAK SEPEDA LISTRIK... foristek.fatek.untad.ac.id/index.php/foristek/article/view/936IMPLEMENTASI ALGORITMA FUZZY PID UNTUK PENGATURAN KECEPATAN MOTOR BLDC PADA PENGGERAK SEPEDA LISTRIK foristek fatek untad ac index php foristek article view 936
- Kontrol Kecepatan Motor Brushless DC Menggunakan Six Step Comutation Dengan Kontrol PID ( Propotional... journal.trunojoyo.ac.id/triac/article/view/7923Kontrol Kecepatan Motor Brushless DC Menggunakan Six Step Comutation Dengan Kontrol PID Propotional journal trunojoyo ac triac article view 7923
| File size | 629.32 KB |
| Pages | 9 |
| DMCA | Report |
Related /
UNARUNAR Disarankan agar pasien rutin melakukan terapi rendam kaki menggunakan air jahe hangat setiap pagi selama 15-20 menit, menjaga pola makan dengan mengurangiDisarankan agar pasien rutin melakukan terapi rendam kaki menggunakan air jahe hangat setiap pagi selama 15-20 menit, menjaga pola makan dengan mengurangi
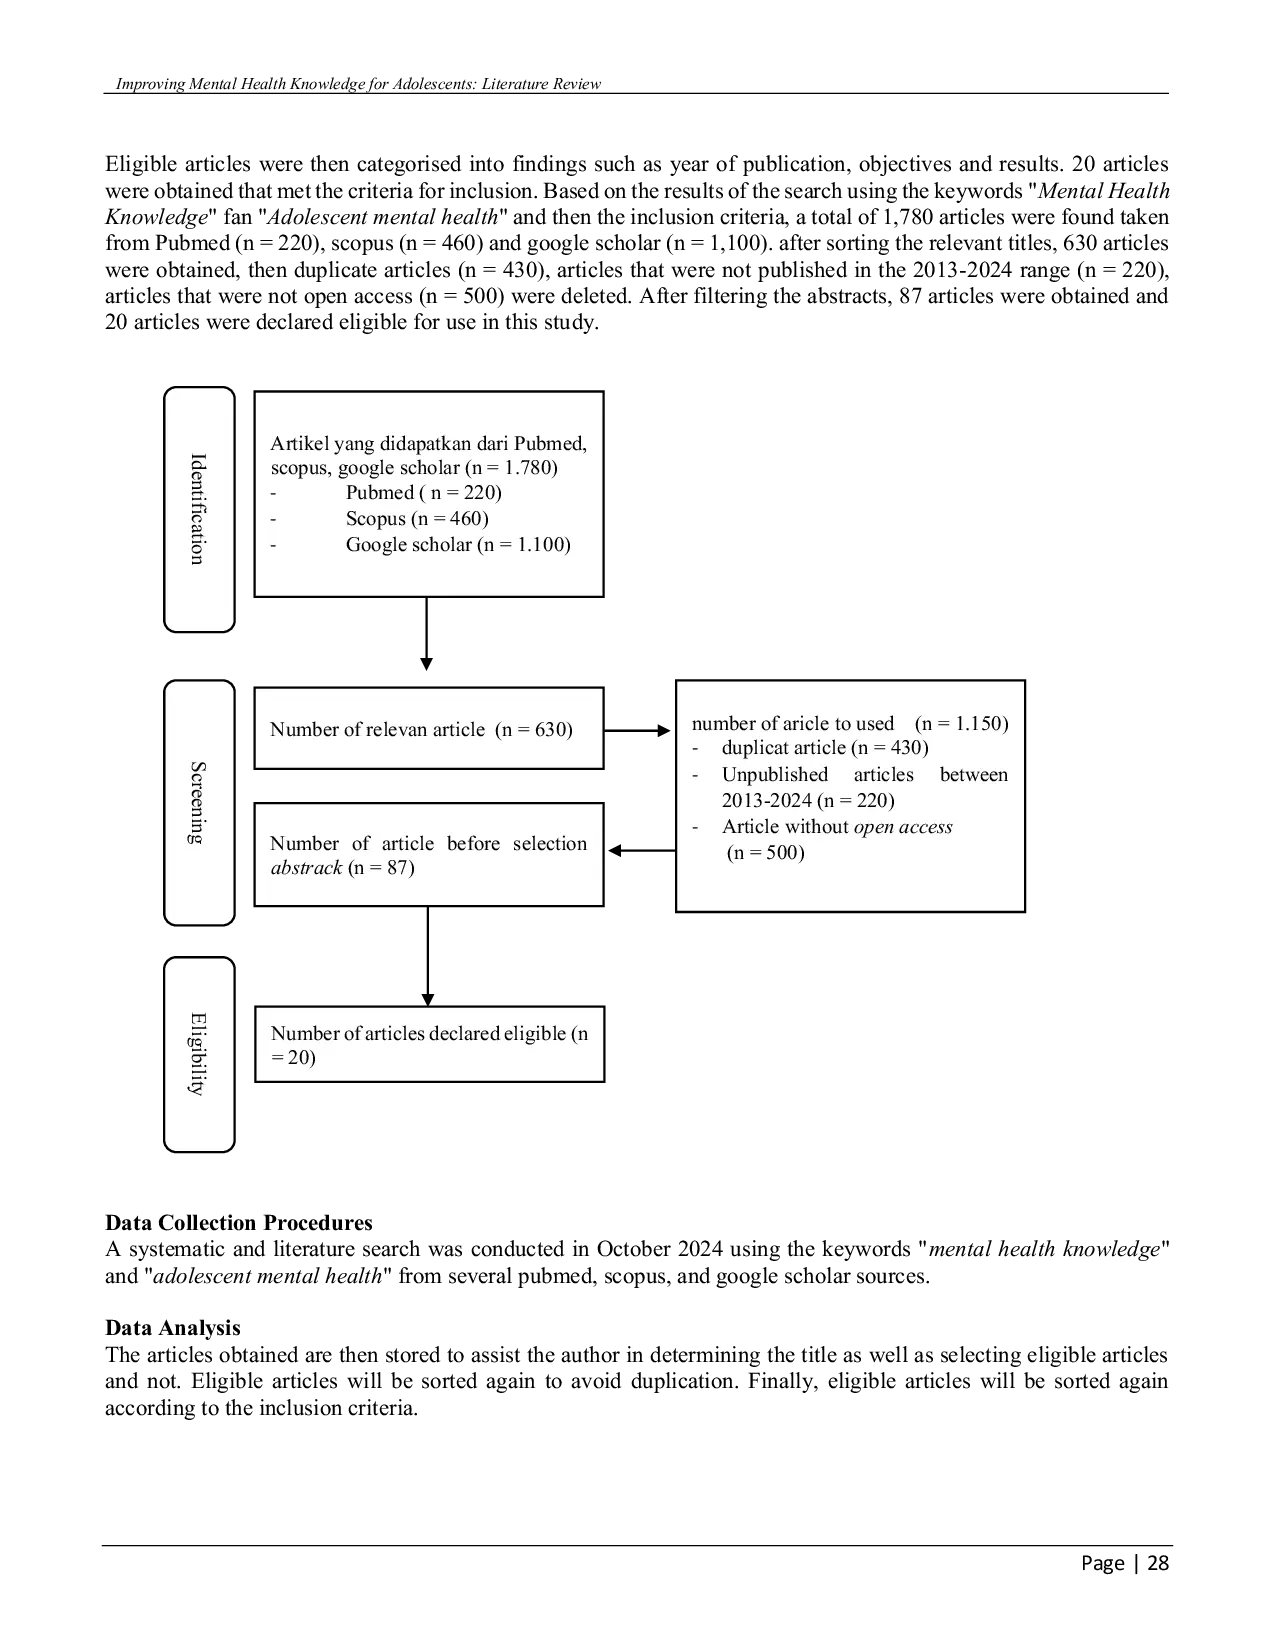
UNISMUH PALUUNISMUH PALU WHO menyatakan bahwa lebih dari 50% gangguan mental muncul pada usia 14 tahun, tetapi sering tidak terdeteksi, berdampak negatif pada pendidikan dan sosialisasi.WHO menyatakan bahwa lebih dari 50% gangguan mental muncul pada usia 14 tahun, tetapi sering tidak terdeteksi, berdampak negatif pada pendidikan dan sosialisasi.

ARITEKINARITEKIN Dimensi perangkat trainer untuk shock breaker dengan panjang 120 cm, lebar 49,5 cm, tinggi 155 cm, kecepatan putar 120 rpm, jarak gerak shock breaker 2Dimensi perangkat trainer untuk shock breaker dengan panjang 120 cm, lebar 49,5 cm, tinggi 155 cm, kecepatan putar 120 rpm, jarak gerak shock breaker 2

UMSBUMSB Results indicate that while the BLDC motor significantly improves retraction speed compared to conventional methods, its performance is affected by additionalResults indicate that while the BLDC motor significantly improves retraction speed compared to conventional methods, its performance is affected by additional

PNCPNC Penelitian ini mengkaji pengendalian kecepatan motor Brushless dc (BLDC) menggunakan metode mesin sinkron dan variasi Pulse Width Modulation (PWM) berbasisPenelitian ini mengkaji pengendalian kecepatan motor Brushless dc (BLDC) menggunakan metode mesin sinkron dan variasi Pulse Width Modulation (PWM) berbasis
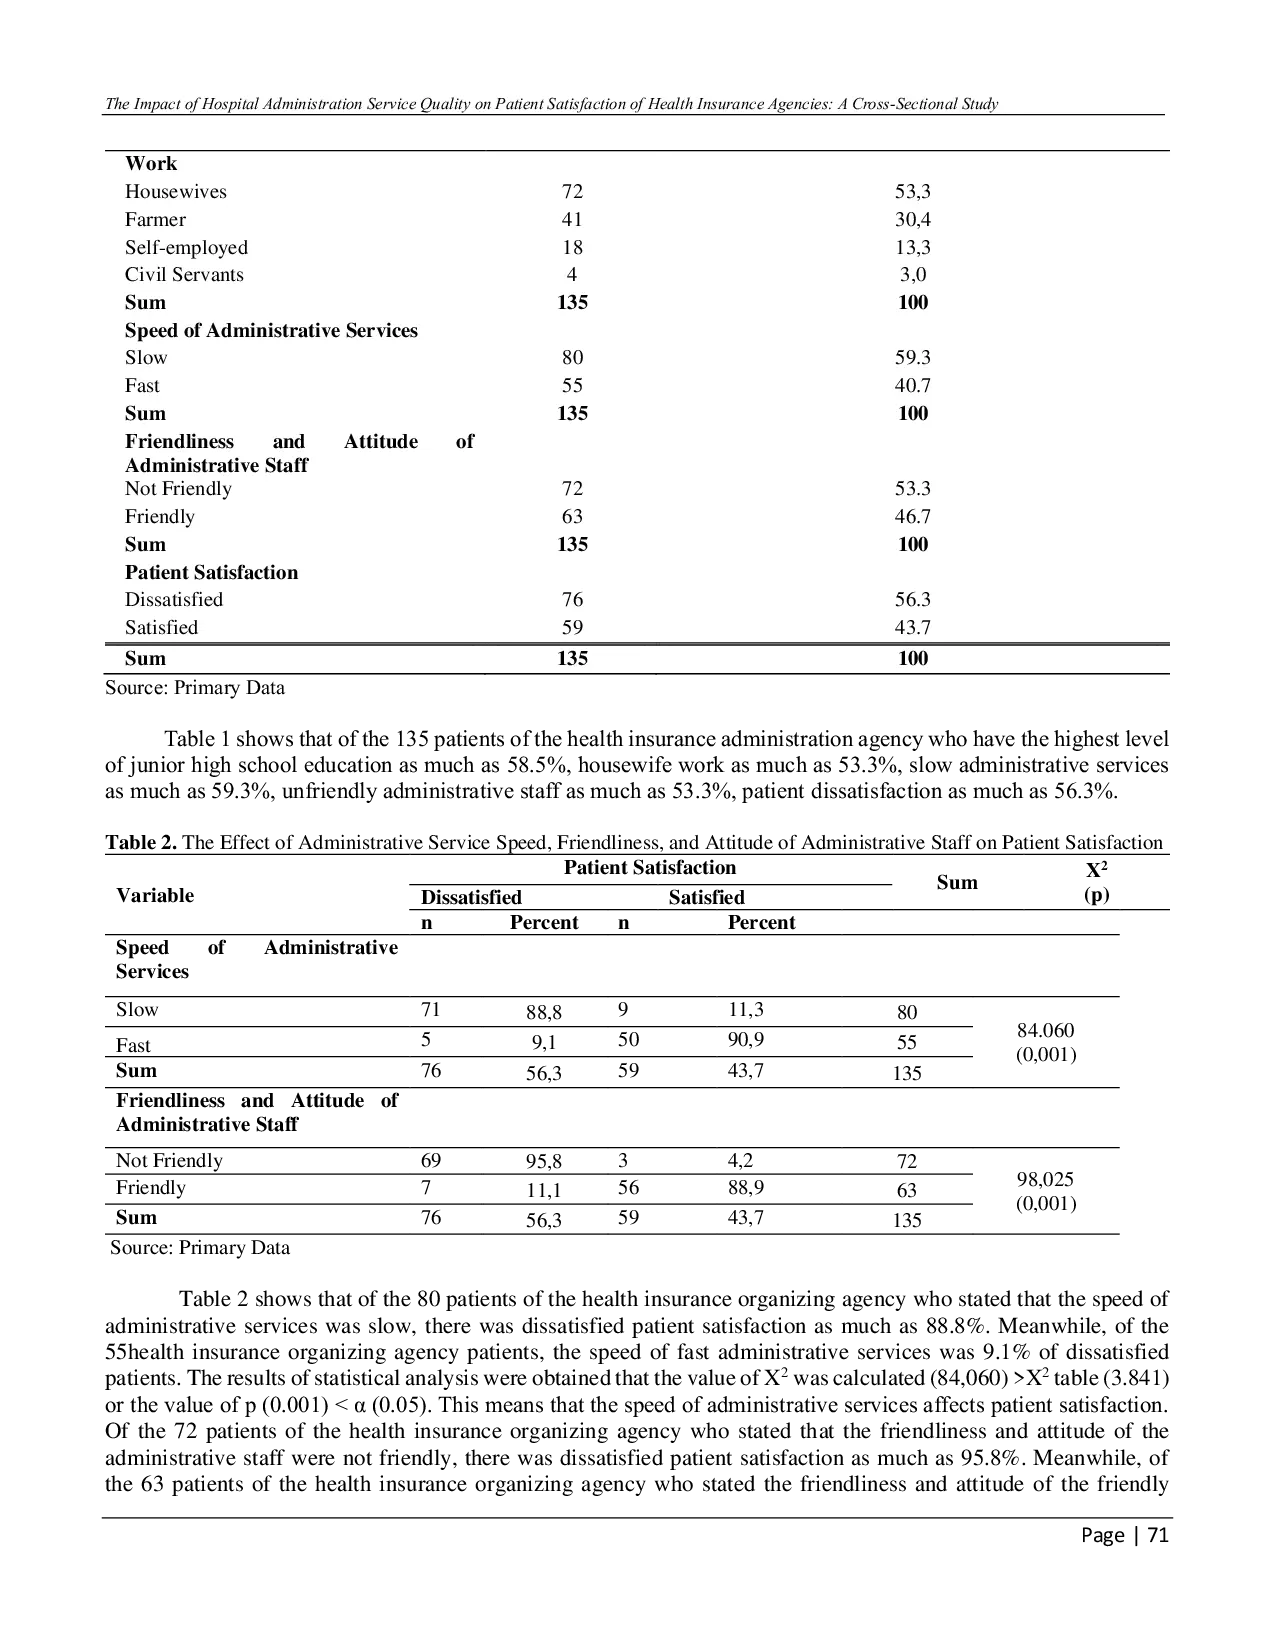
UNISMUH PALUUNISMUH PALU Hasil: Penelitian ini membuktikan bahwa kecepatan layanan administrasi (p=0,001), keramahan dan sikap staf administrasi (p=0,001) memengaruhi kepuasanHasil: Penelitian ini membuktikan bahwa kecepatan layanan administrasi (p=0,001), keramahan dan sikap staf administrasi (p=0,001) memengaruhi kepuasan
UNISMUH PALUUNISMUH PALU Negara maju memiliki regulasi yang lebih ketat tetapi sering menghadapi tantangan dalam implementasi. Sebaliknya, negara berkembang membutuhkan kebijakanNegara maju memiliki regulasi yang lebih ketat tetapi sering menghadapi tantangan dalam implementasi. Sebaliknya, negara berkembang membutuhkan kebijakan
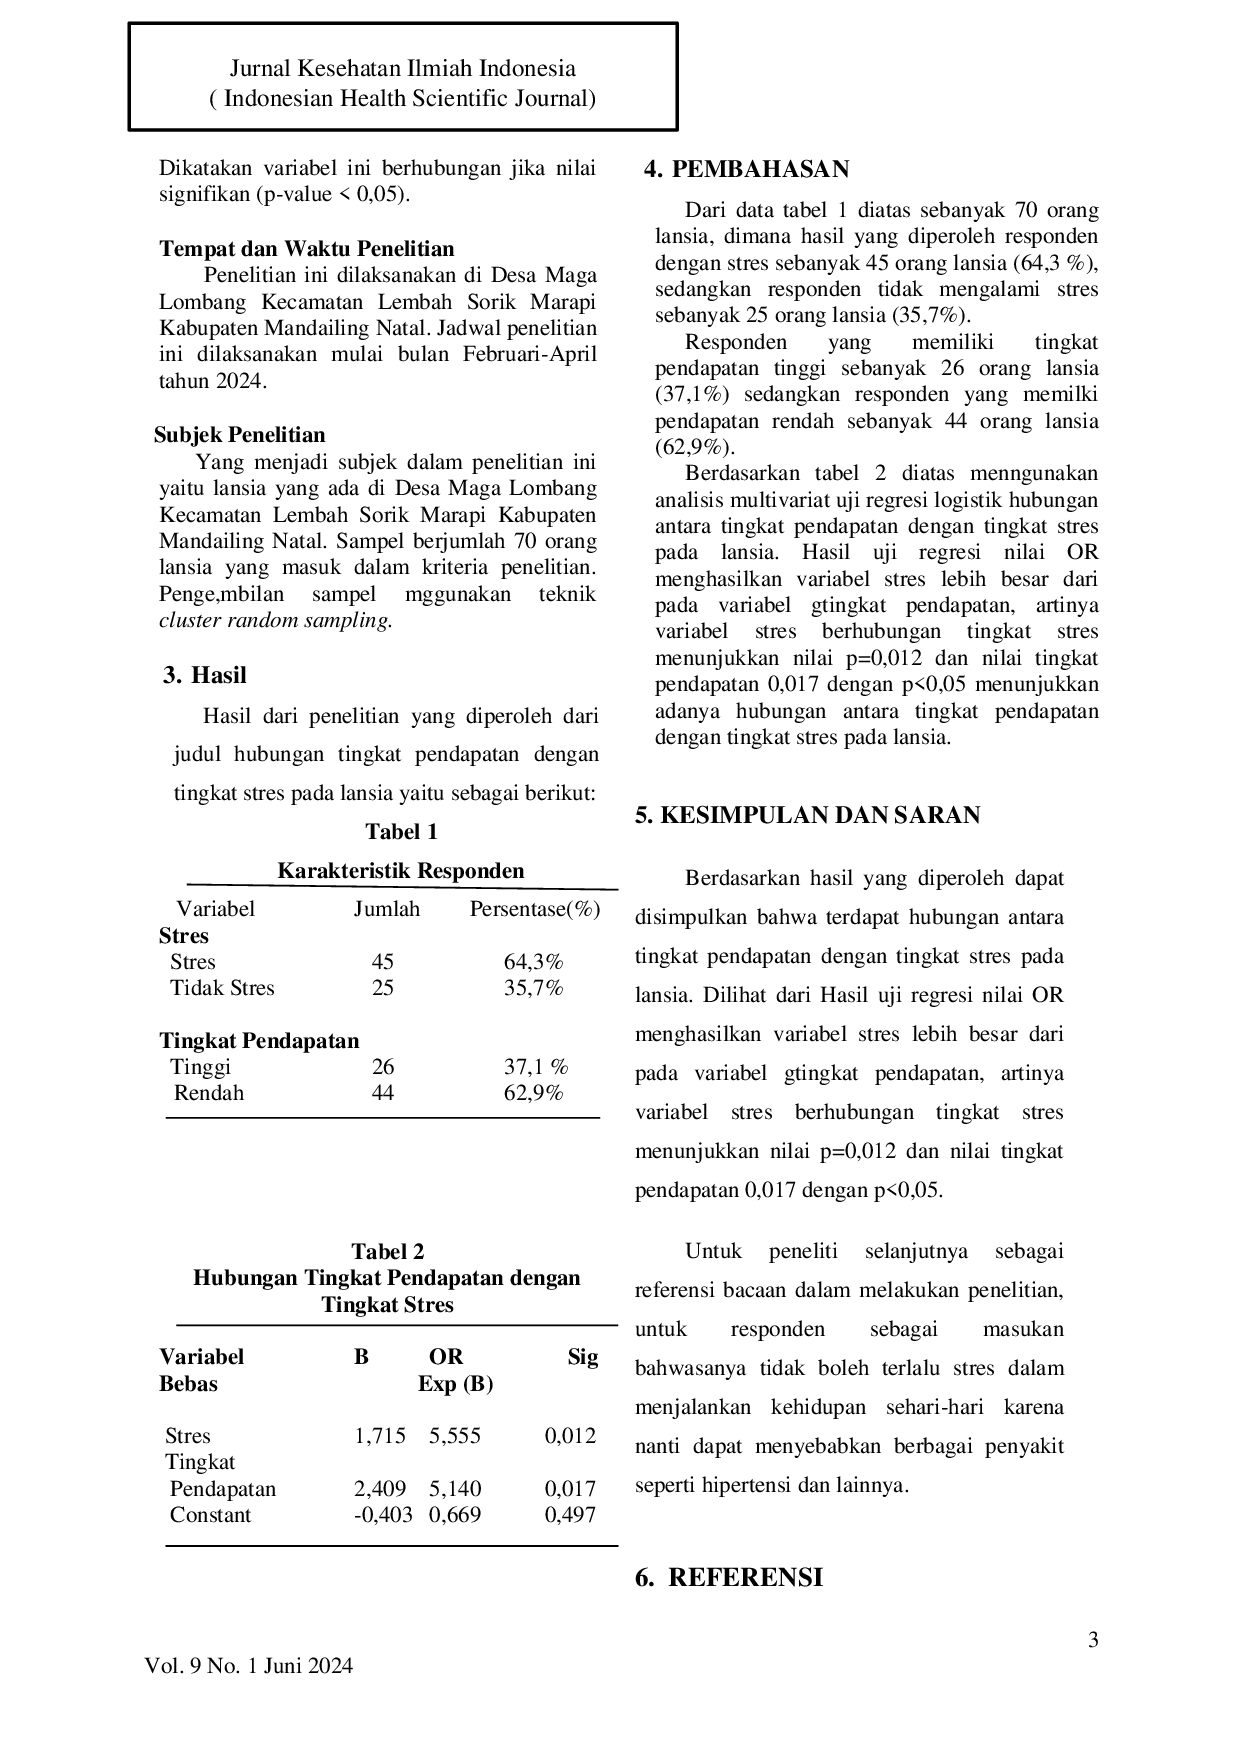
UNARUNAR Dilihat dari Hasil uji regresi nilai OR menghasilkan variabel stres lebih besar dari pada variabel tingkat pendapatan, artinya variabel stres berhubunganDilihat dari Hasil uji regresi nilai OR menghasilkan variabel stres lebih besar dari pada variabel tingkat pendapatan, artinya variabel stres berhubungan
Useful /
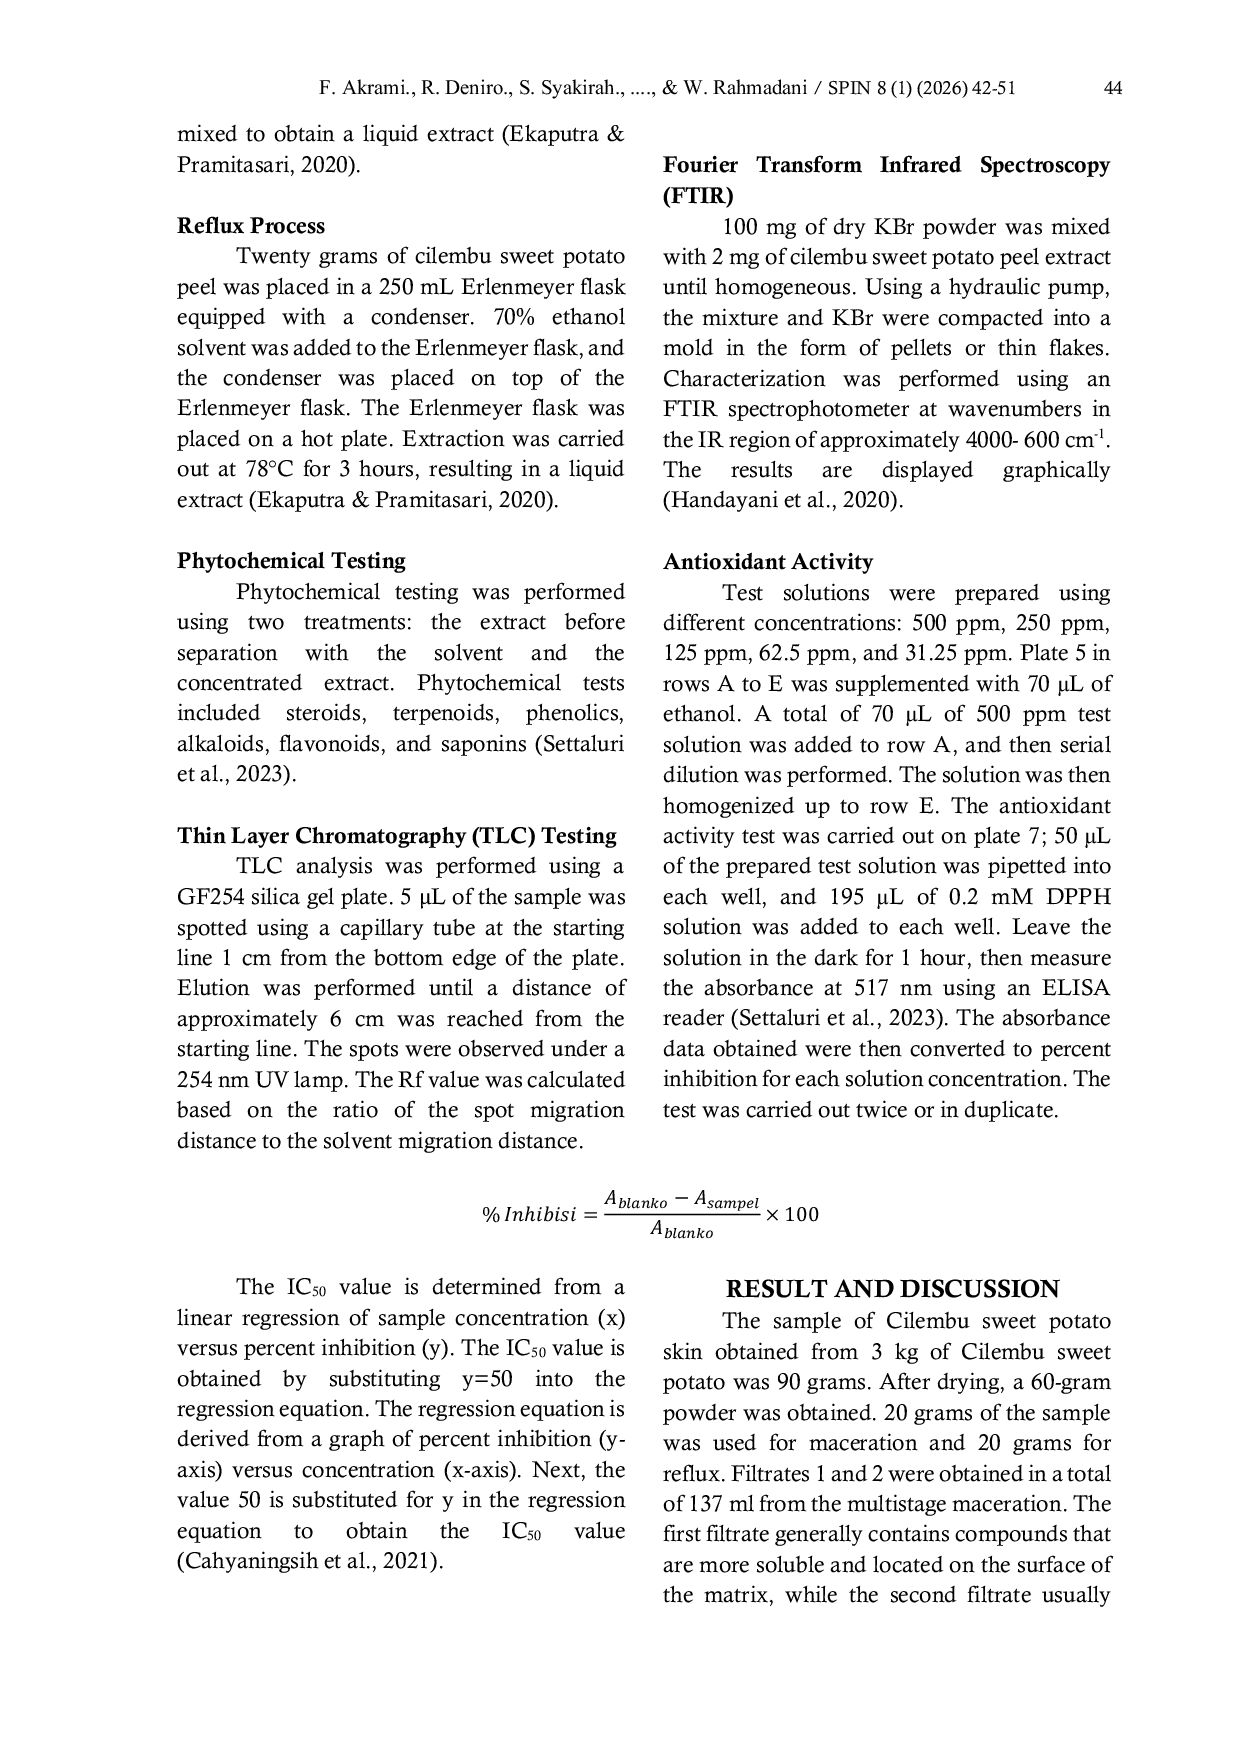
UIN MATARAMUIN MATARAM Aktivitas antioksidan dinyatakan dalam nilai IC50, di mana ekstrak refluks memiliki IC50 sebesar 244,5 ppm, lebih rendah dibandingkan dengan maserasi denganAktivitas antioksidan dinyatakan dalam nilai IC50, di mana ekstrak refluks memiliki IC50 sebesar 244,5 ppm, lebih rendah dibandingkan dengan maserasi dengan
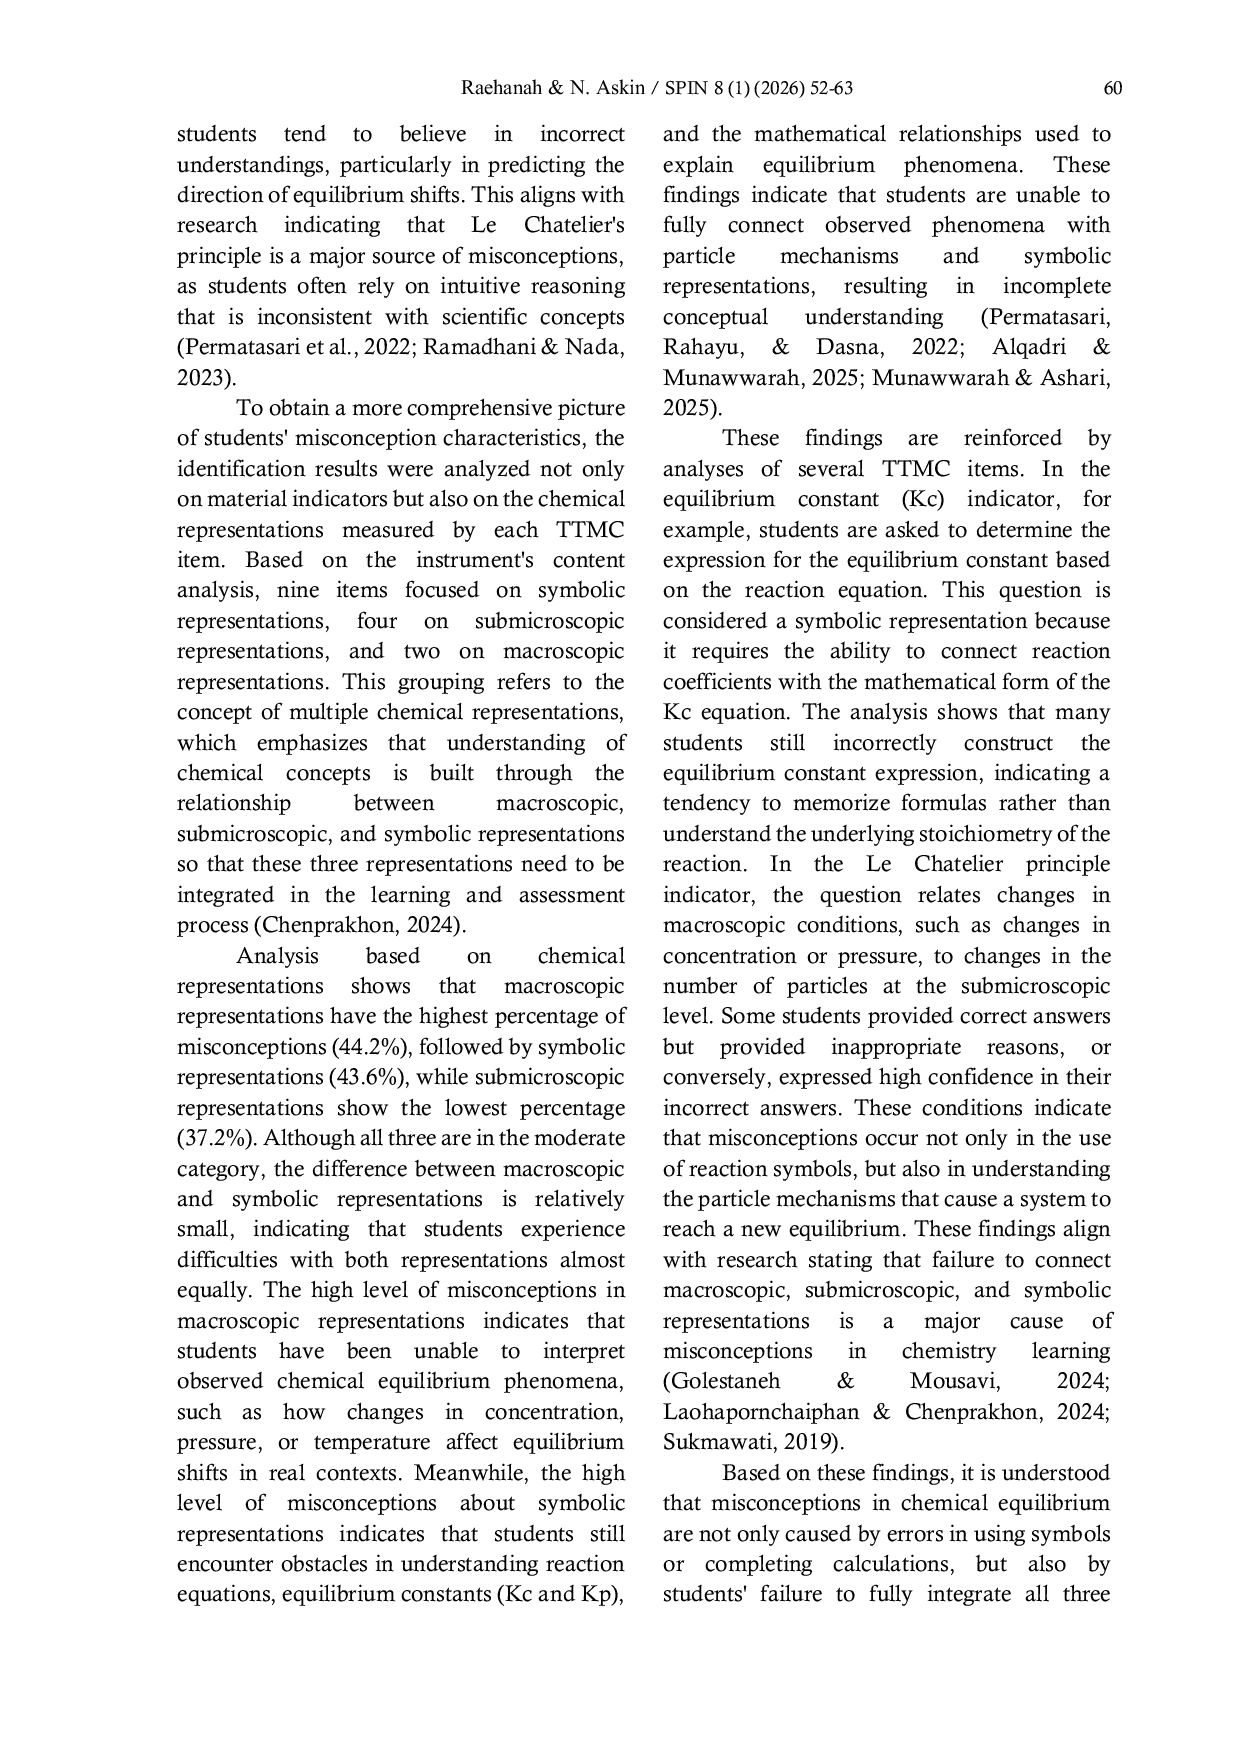
UIN MATARAMUIN MATARAM Instrumen penelitian berupa tes TTMC yang terdiri dari tiga tingkat: jawaban, alasan, dan tingkat keyakinan, sehingga mampu mengidentifikasi pemahamanInstrumen penelitian berupa tes TTMC yang terdiri dari tiga tingkat: jawaban, alasan, dan tingkat keyakinan, sehingga mampu mengidentifikasi pemahaman
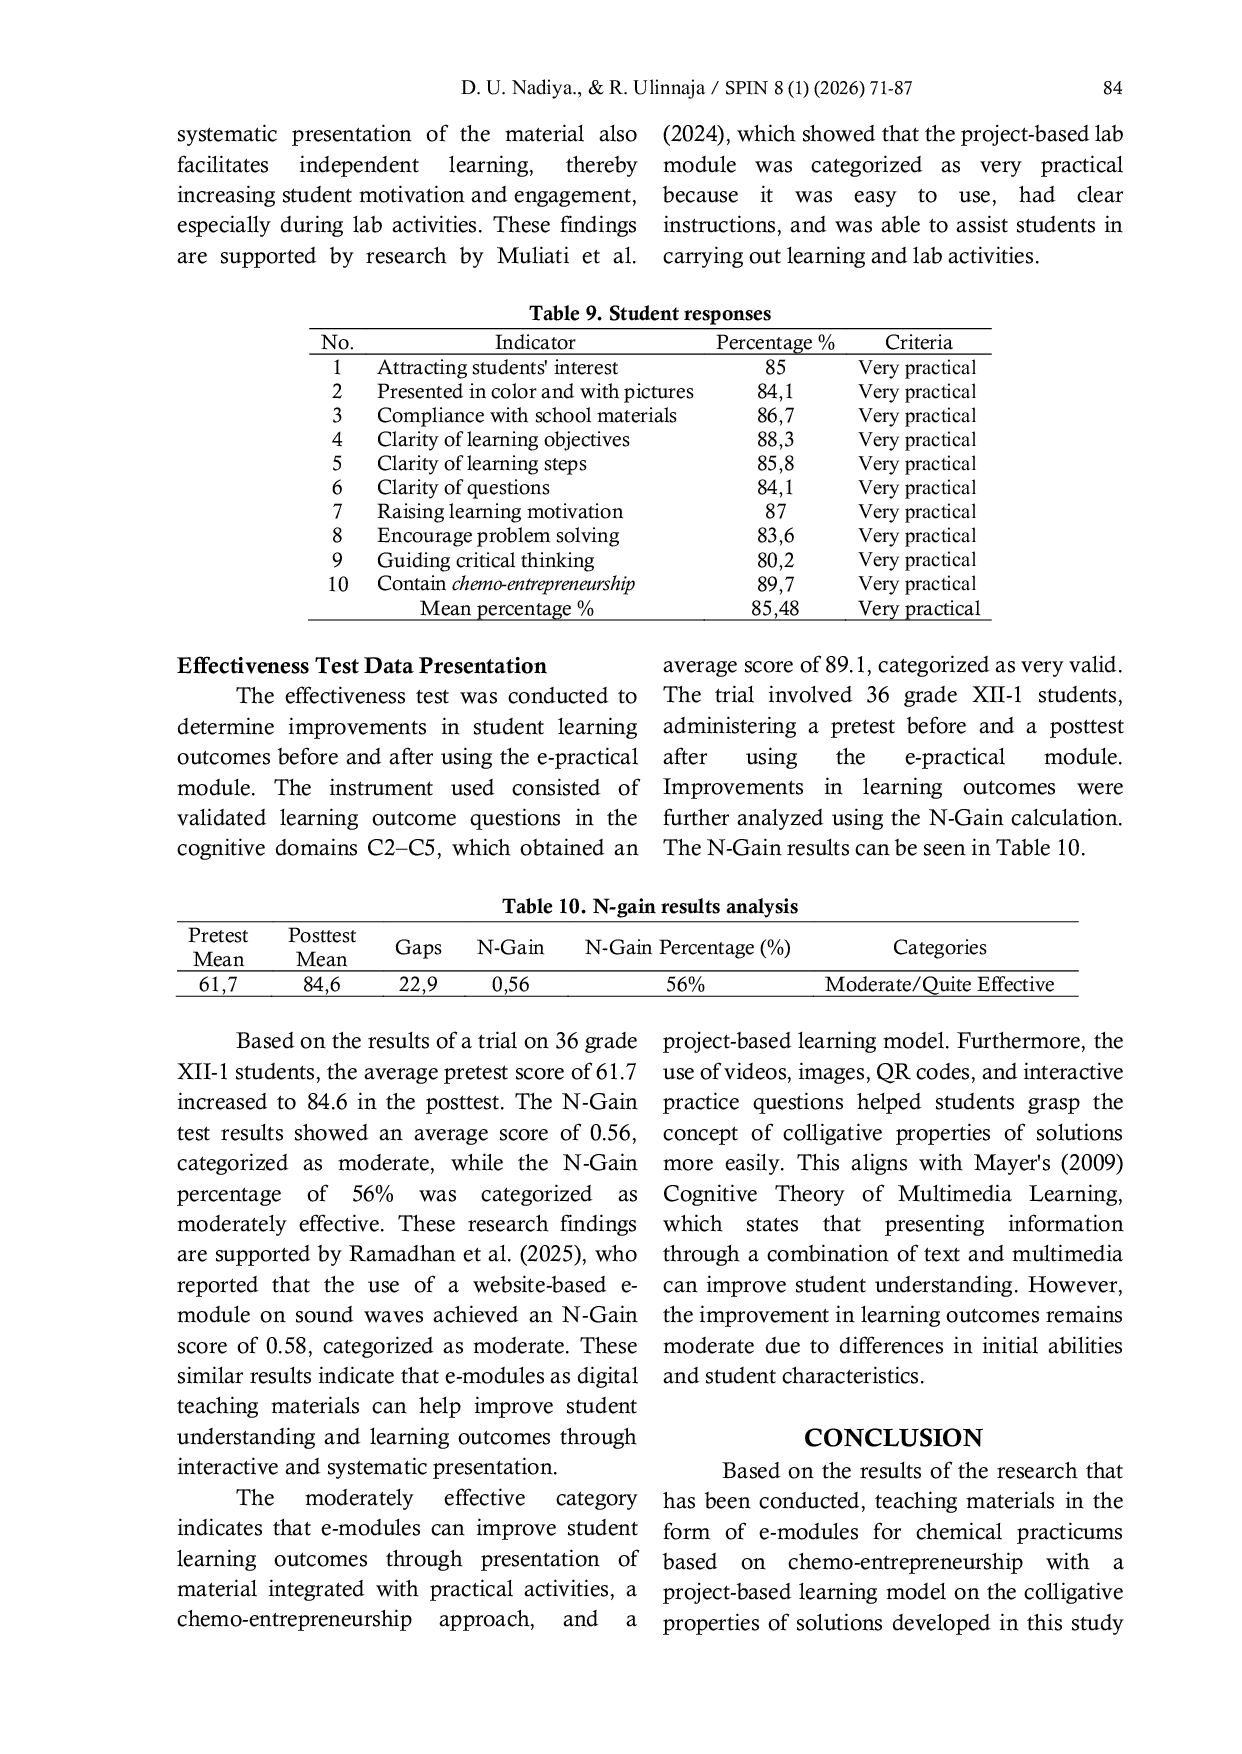
UIN MATARAMUIN MATARAM E-modul ini menawarkan alternatif bahan ajar praktikum yang mengintegrasikan aspek kewirausahaan dalam pembelajaran kimia, sehingga peserta didik tidakE-modul ini menawarkan alternatif bahan ajar praktikum yang mengintegrasikan aspek kewirausahaan dalam pembelajaran kimia, sehingga peserta didik tidak
UINFASBENGKULUUINFASBENGKULU Temuan: Hasil studi mendukung semua hipotesis yang diajukan. Label sertifikasi halal pada produk makanan halal memiliki dampak signifikan positif terhadapTemuan: Hasil studi mendukung semua hipotesis yang diajukan. Label sertifikasi halal pada produk makanan halal memiliki dampak signifikan positif terhadap